Waarom kunnen we een marsrover niet besturen zoals een speelgoedauto?
Denk eens aan een speelgoedauto met een afstandsbediening. Je drukt op een knopje, je hoort een klikje, en de auto draait meteen. Ver weg op Mars rijdt een robotauto, een rover, over rood stof en stenen.
Mensen op de aarde besturen die rover. Maar waarom kunnen ze hem niet besturen zoals jouw speelgoedauto, gewoon op knopjes drukken en hem zien rondzoeven? Laten we het samen uitzoeken.
Mars staat heel, heel ver van de aarde, veel verder weg dan de maan. Zelfs als Mars het dichtst bij ons is, is hij nog meer dan vijftig miljoen kilometer van ons vandaan. Jouw speelgoedauto staat maar een paar stapjes van je hand, dus als je op het knopje drukt, krijgt hij dat meteen door.
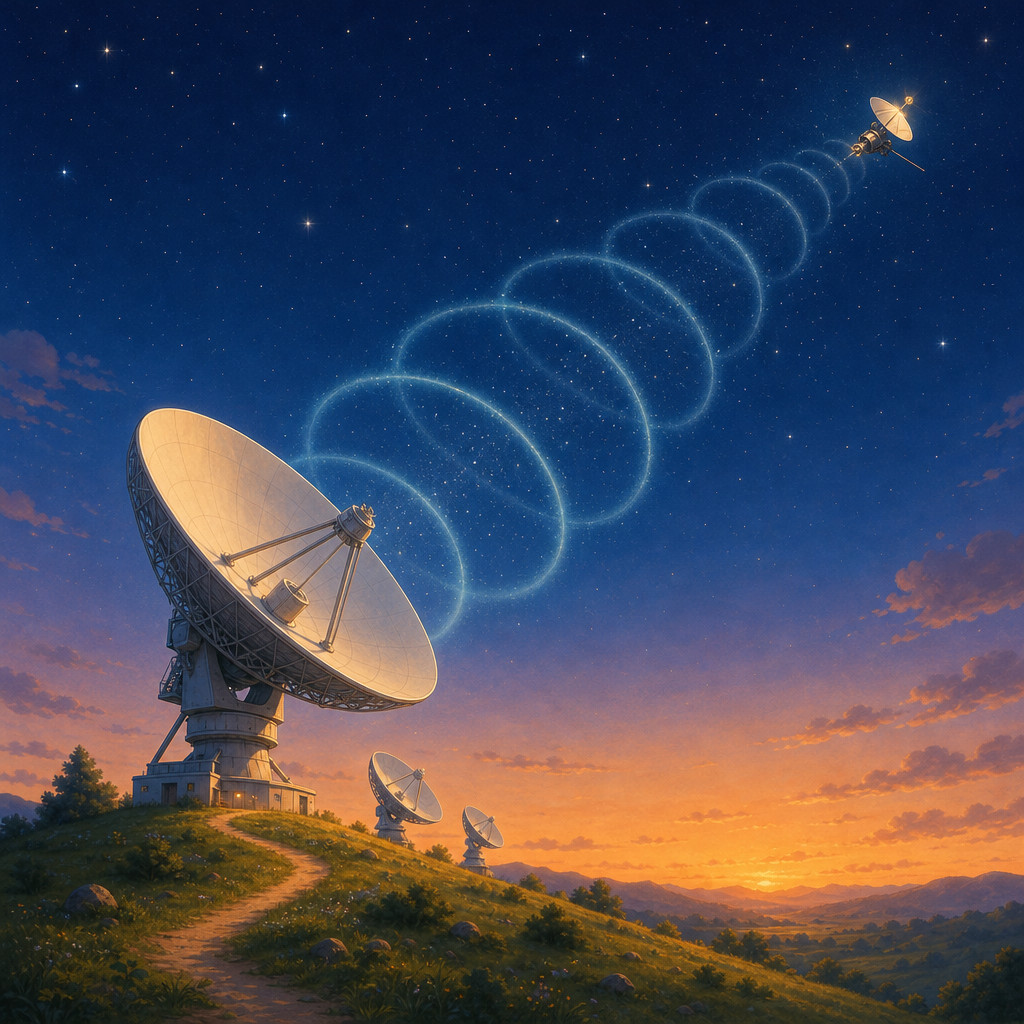
Om de rover te vertellen wat hij moet doen, sturen de bestuurders op aarde een signaal, dat is een bericht dat via de radio door de ruimte reist. Een signaal is de snelste boodschapper die er bestaat. Toch is de ruimte zo groot dat zelfs een signaal tijd nodig heeft om erdoorheen te reizen.
Dat wachten noemen we vertraging, dat is de tijd die een bericht onderweg is. Een signaal van de aarde doet er drie tot tweeëntwintig minuten over om Mars te bereiken. Hoe lang precies, hangt af van hoe ver Mars op dat moment weg is. Dat is lang genoeg om een hele kom ontbijtgranen leeg te eten.
De foto's van de rover hebben op weg terug naar de aarde net zo'n lange vertraging. Daarom zien de bestuurders altijd waar de rover vele minuten geleden was, niet waar hij nu is. Stel je voor dat de rover op een grote steen afzoeft. Wat denk jij dat er gebeurt voordat de bestuurders hem kunnen laten stoppen?
Tegen de tijd dat de bestuurders de steen zien en hun signaal om te stoppen door de ruimte is gereisd, is de rover er al tegenaan gebotst. En op Mars kan niemand even naartoe lopen om een omgevallen rover weer op zijn wielen te zetten.
Daarom plannen de bestuurders elke rit van tevoren. Ze bekijken de foto's van de rover goed, kiezen een veilig pad tussen de stenen door en sturen het hele plan in één signaal.
Daarna volgt de rover het plan helemaal zelf. Hij rijdt langzaam en voorzichtig, zodat zijn camera's op tijd een steen zien die te groot is om overheen te rijden, en dan kan de rover veilig stoppen. Zo hoeft hij nooit eerst een lange vertraging af te wachten voor elk klein stukje.
Signaal. Vertraging. Mars is zo ver weg dat elk signaal een lange vertraging heeft, dus plannen de bestuurders vooruit en rijdt de rover zelf langzaam, in plaats van rond te zoeven als een speelgoedauto.
Als je straks weer met je speelgoedauto rijdt, kun je glimlachen en denken aan de geduldige rover ver weg, die rustig over het rode stof rolt.